


 Accueil /
Pourquoi les boîtes de vitesses cycloïdales sont-elles utilisées en robotique?
Boîte de vitesses interne en caoutchouc: Lire le profil de chargement par lots, Pas seulement en kW moteur
22 octobre, 2026
Accouplement de boîte de vitesses industrielle chaude après alignement à froid: Que vérifier
22 octobre, 2026
Le mécanisme hydraulique de dérivation ne tourne pas: Moteur séparé, Défaillances des freins et de la boîte de vitesses
22 octobre, 2026
Modifications du gap de roulis du calendrier: Que doit accueillir l’accouplement de transmission?
22 octobre, 2026
Les boîtes de vitesses cycloïdales sont utilisées en robotique car elles offrent des rapports de réduction élevés (30:1 à 300:1) dans une seule étape compacte avec un jeu de jeu extrêmement faible, Haute rigidité torsionnelle, et une tolérance exceptionnelle à la charge de choc — précisément ce dont les articulations robotiques ont besoin pour une précision, Mouvement répétable sous charges variables. Leur contact roulant multi-dents répartit la force sur de nombreuses surfaces, Ils survivent donc aux débuts brusques, arrêts, et les inversions de direction courantes dans le fonctionnement robotique.
Points clés
- Les boîtes de vitesses cycloïdales atteignent des rapports mono-étage à partir de 30:1 à 300:1 avec un contrecoup aussi bas que ≤1 arcmin, permettant un positionnement précis des articulations robotiques.
- Le contact roulant multi-dents répartit la charge sur de nombreuses surfaces, offrant aux entraînements cycloïdaux une tolérance de choc allant jusqu’à 5 fois le couple nominal — idéal pour les événements robotiques de démarrage/arrêt et de blocage.
- La conception à came excentrique avec contact roulant minimise l’usure et le jeu tout en maximisant la rigidité, Surpassant les boîtes planétaires sous les chocs.
- Les propulseurs cycloïdaux dominent les robots industriels à forte charge utile; Les entraînements harmoniques restent préférés pour les robots plus légers (Charge utile de 1 à 20 kg) où le rapport précision/poids compte le plus.
Qu’est-ce qu’une boîte de vitesses cycloïdale?
Une boîte de vitesses cycloïdale est un réducteur de vitesse compact qui utilise une came excentrique pour faire orbiter un ou deux disques cycloïdaux contre des broches à anneau fixes, Conversion d’entrée à haute vitesse en couple élevé, sortie à basse vitesse via contact roulant. C’est l’un des trois principaux types d’engrenages utilisés dans les robots industriels, Parallèlement à la vague de déformation (Harmonique) Entraînements et engrenages planétaires.
La boîte de vitesses cycloïdale appartient à une famille de composants de transmission de puissance qui servent l’automatisation industrielle, Manutention des matériaux, et la machinerie de procédé. Au-delà de la robotique, Les boîtes de vitesses cycloïdales sont largement utilisées dans de nombreuses applications industrielles où compact, Une réduction de couple élevée est requise.
Comment fonctionne une boîte de vitesses cycloïdale?
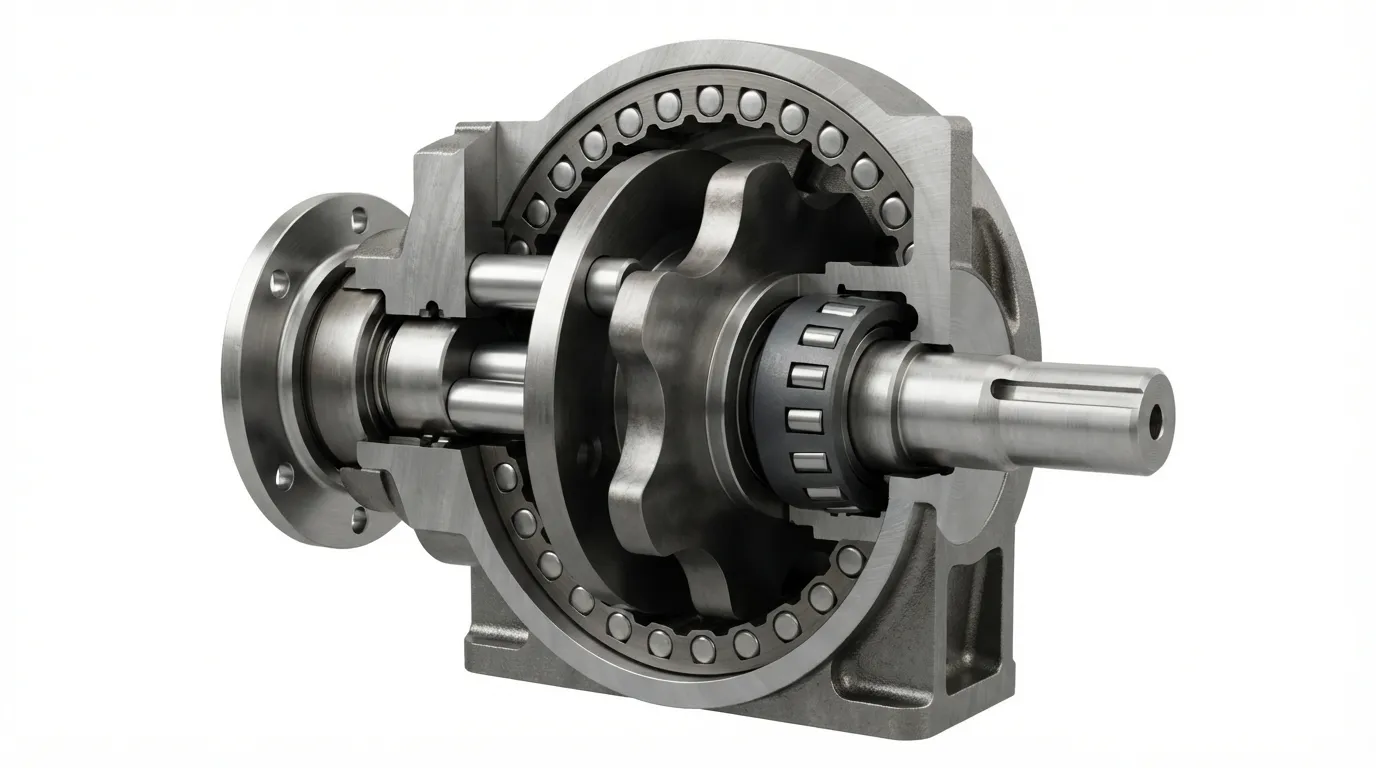
Une boîte de vitesses cycloïdale fonctionne en convertissant le mouvement de rotation d’un arbre d’entrée en un arbre plus lent, Mouvement orbital à couple élevé d’un ou plusieurs disques cycloïdaux, qui entraînent ensuite un arbre de sortie à travers un ensemble de broches de sortie.
Le principe de fonctionnement suit ces étapes:
- Rotation de l’arbre d’entrée: L’arbre d’entrée fait tourner un roulement excentrique monté en son centre.
- Mouvement excentrique de la came: Le roulement excentrique force le disque cycloïdal à orbiter plutôt que de simplement tourner, créant un mouvement circulaire décentré.
- Engagement du disque cycloïdal: Alors que le disque orbite, Son profil lobé s’engage avec des broches à anneaux fixes fixées au logement de la boîte de vitesses.
- Avance broche par goupille: Chaque orbite complète du disque avance le point d’engagement d’un lobe, forçant le disque à tourner légèrement dans la direction opposée.
- Extraction des broches de sortie: Broches de sortie, positionné par des trous dans le disque, capturez cette rotation lente et transférez-la à l’arbre de sortie.
- Génération de rapports: Le rapport de réduction est égal au nombre de lobes sur le disque, créant la réduction de vitesse.
Selon IMSystems, s’il y a 11 broches fixes et 10 lobes sur le disque cycloïdal, la vitesse de sortie est réduite d’un facteur 10, et le couple de sortie est multiplié par dix. Ce design à un seul étage atteint des rapports à partir de 30:1 jusqu’à 300:1.
Un point à considérer sur le design: Le mouvement orbital du disque cycloïdal crée des vibrations. Les ingénieurs compensent avec des configurations à double disque, où deux disques sont montés à 180 degrés l’un de l’autre pour annuler le déséquilibre de l’autre, bien que cela augmente la taille et le poids.
Pourquoi les boîtes de vitesses cycloïdales sont-elles utilisées dans les articulations robotiques?
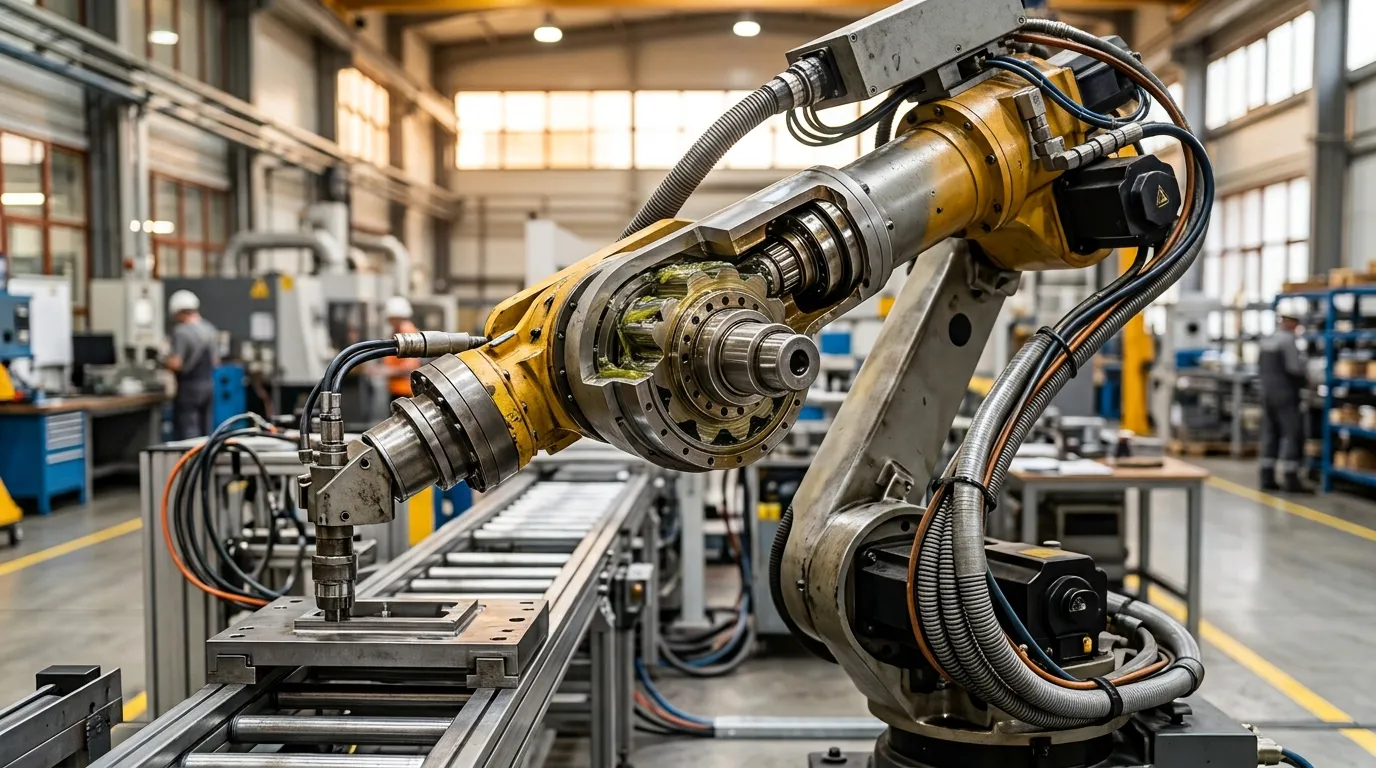
Les articulations robotiques exigent une forte densité de couple, Un retour de bâton minimal, Haute rigidité, et la résilience aux chocs dans un ensemble compact — les boîtes de vitesses cycloïdales offrent les quatre grâce à leur conception unique à contact roulant multi-dents.
Selon Cone Drive, Les entraînements cycloïdaux supportent un couple élevé avec un jeu minimal et sont utilisés dans les bras robotiques, Actionneurs, et des systèmes de contrôle de mouvement où la compacité et des réductions de vitesse hautes performances sont requises. Le contact roulant entre les dents de l’engrenage cycloïdaux réduit le risque d’usure, Permettre des charges lourdes sans défaillance.
Le tableau ci-dessous associe les caractéristiques de conception des boîtes de vitesses cycloïdales aux avantages spécifiques qu’elles apportent aux articulations robotiques:
| Caractéristique de conception | Comment ça fonctionne | Bénéfice robotique |
|---|---|---|
| Disque cycloïdal excentrique à cams | Rapport élevé compact à un étage | Forte réduction de l’enveloppe de joint étroit |
| Contact à roulement multi-dents | Charge répartie sur de nombreuses surfaces | Forte rigidité torsionnelle, Tolérance aux chocs |
| Contact roulant (pas glisser) | Usure minimale, Pas d’espace dentaire | Un retour de bâton quasi nul persiste sur la vie |
| Conception à double disque | Les disques en rotation opposée annulent les vibrations | Mouvement fluide à différentes vitesses |
Le maillage multi-dents est l’avantage principal. Quand un bras robotique change de direction sous une charge lourde, La boîte de vitesses cycloïdale répartit la charge sur de nombreuses surfaces roulantes simultanément. Comme l’a noté un expert en robotique, Cela fournit "couple élevé, Mouvement fluide, et presque aucune réaction négative" même lors de renversements de direction rapides. Une boîte de vitesses planétaire dans les mêmes conditions concentrerait la contrainte sur une seule dent d’engrenage, Risque de dégâts.
Quels sont les inconvénients ou les limites des boîtes de vitesses cycloïdales?
Les boîtes de vitesses cycloïdales présentent des inconvénients — vibrations dues au mouvement orbital, coût plus élevé que les unités planétaires, et une conduite arrière limitée à des rapports élevés — mais ce sont des compromis acceptables dans les articulations robotiques à forte charge utile où la précision et la durabilité comptent plus.
Les principales limitations et leur contexte d’ingénierie:
- Vibration: Le mouvement orbital du disque cycloïdal crée une vibration inhérente. La conception à double disque réduit mais ne l’élimine pas; Les concepteurs robotiques doivent en tenir compte sur des axes à grande vitesse.
- Coût: Selon Cone Drive, Les engrenages cycloïdaux sont généralement plus coûteux à fabriquer que les alternatives planétaires. Cependant, Ils offrent des économies à long terme grâce à leur durabilité, Maintenance réduite, et une meilleure efficacité dans les applications exigeantes.
- Limitations de la conduite arrière: À des rapports de réduction élevés, La friction et le mécanisme excentrique rendent le backdrive difficile. C’est un avantage de sécurité pour la retenue de charge mais cela limite les applications de récupération d’énergie.
- Complexité: L’usinage de précision nécessaire pour les disques cycloïdaux et les composants excentriques les rend plus complexes à fabriquer que de simples ensembles d’engrenages planétaires.
Pour les ingénieurs comparant les coûts entre différents types de boîtes de vitesses, Comprendre le coût total de possession compte plus que le prix d’achat initial dans les applications robotiques.
Peut-on rétroactionner une boîte de vitesses cycloïdale?
Certaines boîtes de vitesses cycloïdales peuvent être rétroactionnées à des rapports de réduction plus faibles, Mais la friction et le mécanisme excentrique rendent la rétroconduite difficile à des rapports élevés — une propriété utile pour la tenue de charge mais une limitation pour la récupération d’énergie ou le mouvement compliant.
Selon IMSystems, À des rapports de démultiplication plus bas, certains variateurs cycloïdaux peuvent être conduits en arrière, Permettre la récupération et la conformité d’énergie dans les systèmes robotiques. Cela signifie que la boîte de vitesses peut être entraînée depuis le côté sortie dans certaines conditions. Cependant, à mesure que le rapport de réduction augmente, La friction interne et l’avantage mécanique du mécanisme excentrique se combinent pour résister au mouvement inverse.
Pour les concepteurs robotiques, Cette conduite en arrière conditionnelle est une arme à double tranchant:
- Avantage: Les boîtes de vitesses cycloïdales à haut rapport maintiennent fermement les charges lorsque la puissance est coupée, agissant comme un frein sans matériel supplémentaire.
- Limitation: La boîte de vitesses ne peut pas être utilisée pour la récupération d’énergie dans les systèmes régénératifs, et il n’offrira pas la conformité en conduite arrière nécessaire pour certaines applications collaboratives ou contrôlées par la force.
Propulseurs cycloïdaux vs harmoniques en robotique
Les entraînements harmoniques dominent les bras robotiques légers (Charge utile de 1 à 20 kg) où le rapport précision/poids est critique; Les boîtes de vitesses cycloïdales excellent dans les robots à forte charge utile où la tolérance aux chocs, Rigidité, et la durabilité sous charges lourdes est primordiale.
Selon Frontiers in Robotics and AI, Les principaux types d’engrenages utilisés dans les robots industriels sont les entraînements à ondes de déformation (Communément appelés entraînements harmoniques), Propulseurs cycloïdaux, et les engrenages planétaires. Le choix entre eux dépend de la classe de charge utile du robot et des conditions de fonctionnement.
| Attribut | Boîte de vitesses cycloïdale | Entraînement harmonique |
|---|---|---|
| Rapport de réduction | 30:1–300:1 étage unique | Haut (50 typique:1–160:1) |
| Réaction négative | ≤1 arcmin possible | Proche de zéro |
| Densité de couple | Excellent | Excellent (plus léger) |
| Tolérance à la charge de choc | Excellent (jusqu’à 5x nominal) | Modéré (Flexspline fragile) |
| Vibration | Certains (Mouvement orbital) | Low |
| Coût | Plus haut que planétaire | Plus haut que planétaire |
| Meilleure plage de charge utile | Robots à forte charge utile | Robots de 1 à 20 kg |
| Entretien | Usure faible, durable | Fatigue de la flexispline au fil du temps |
Un schéma clair s’est dessiné dans la robotique industrielle: Les engrenages cycloïdaux sont largement utilisés dans les robots à forte charge utile, tandis que les ondes de déformation ou les entraînements harmoniques dominent de nombreux articulations robotiques dans les robots à faible charge utile (1 à 20 kg). Le poids plus léger et le jeu quasi nul du système harmonique le rendent attractif pour les petits, presque, Armes précises. Les boîtes de vitesses cycloïdales deviennent le choix privilégié lorsque le robot doit supporter des charges plus lourdes, Survivre aux événements de choc, et maintenir la précision sur une durée de vie plus longue.
Pour une comparaison plus détaillée de ces deux types de disques, Voir notre guide sur Boîte de vitesses cycloïdale vs entraînement harmonique.
Boîtes de vitesses cycloïdales vs planétaires en robotique
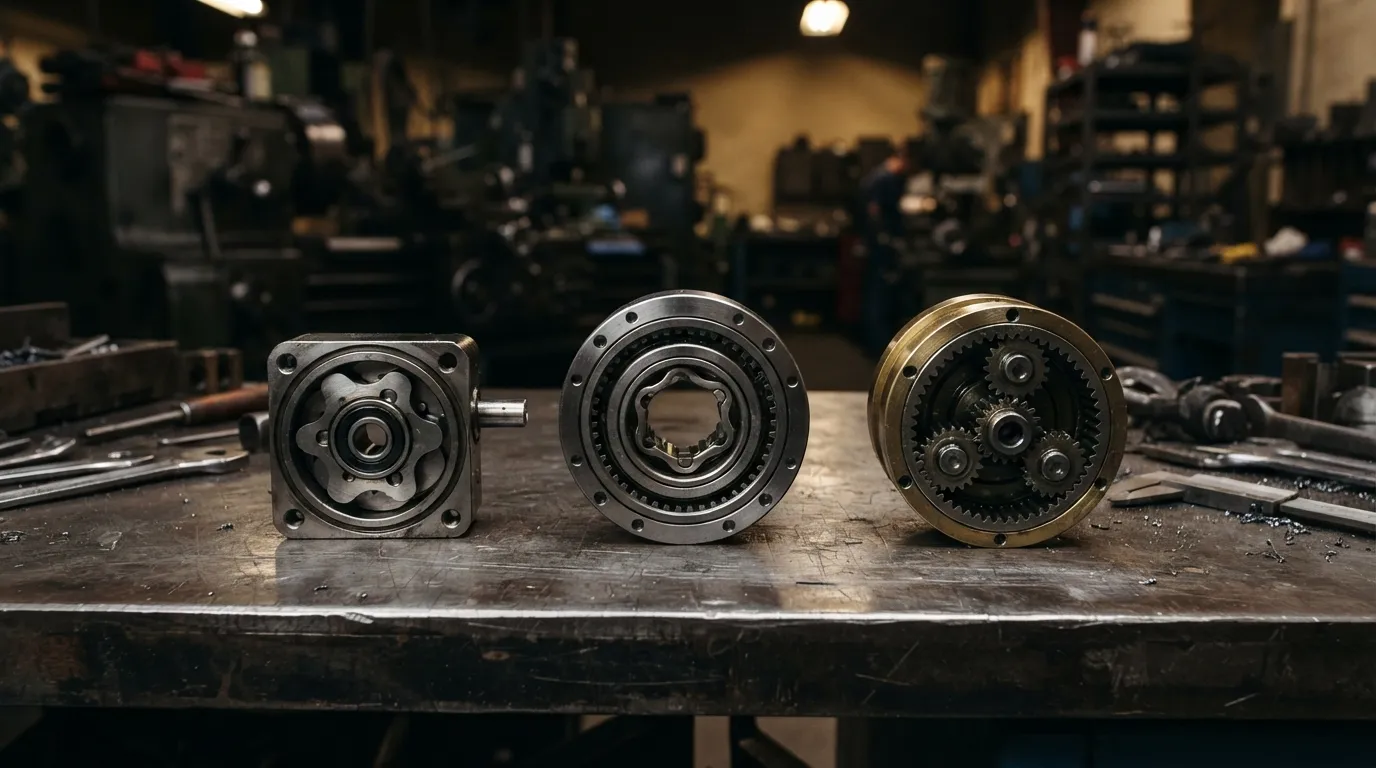
Les boîtes de vitesses planétaires offrent un coût moindre, Rendement supérieur, et réduction des vibrations, Mais les boîtes de vitesses cycloïdales sont le choix standard lorsqu’une unité planétaire survivrait à des charges à régime permanent tout en tombant en panne à cause des chocs, Startup Jams, ou des inversions fréquentes de direction.
Comme l’explique Firgelli, le propulseur cycloïdal est "le choix standard lorsqu’une boîte de vitesses planétaire survivrait à la charge en régime permanent mais se faisait ébrécher par un démarrage ou un blocage." Cette distinction est cruciale pour les applications robotiques où l’articulation commence fréquemment, arrêts, Revers, ou rencontre une résistance.
| Attribut | Boîte de vitesses cycloïdale | Boîte de vitesses planétaire |
|---|---|---|
| Rapport de réduction | 30:1–300:1 étage unique | 3:1–100:1 par étape |
| Réaction négative | ≤1 arcmin possible | 3 à 10 arcmin typiques |
| Tolérance à la charge de choc | Excellent (jusqu’à 5x nominal) | Modéré (Ébréchage des dents d’engrenage) |
| Densité de couple | Plus élevé par poids | Plus bas par poids |
| Efficacité | Bien, Légèrement plus bas | Excellent |
| Vibration | Certains (Mouvement orbital) | Low |
| Coût | Plus haut | Lower |
| Meilleure utilisation | Shock loads, Haute précision | Charges constantes, Haute vitesse |
Les boîtes de vitesses planétaires sont le bon choix lorsque la charge est prévisible, La vitesse est élevée, et l’efficacité des coûts est une priorité. Les boîtes de vitesses cycloïdales justifient leur coût plus élevé lorsque le joint doit absorber les chocs, Maintenir un jeu de jeu extrêmement faible, ou fonctionner pendant des années sans entretien lié aux conséquences.
Pour une comparaison technique approfondie de ces deux conceptions, voir notre Boîte de vitesses planétaire vs cycloïdale Analyse.
Comment choisir une boîte de vitesses cycloïdale pour une articulation robotisée
Sélectionnez une boîte de vitesses cycloïdale en spécifiant le rapport de réduction, Réaction négative, Rigidité torsionnelle, couple continu et de pointe, Vitesse, et la configuration de montage — dans cet ordre de priorité pour la plupart des articulations robotiques.
Le processus de sélection suit une séquence logique:
- Déterminer le rapport de réduction nécessaire pour adapter la vitesse moteur à la vitesse requise des joints. Les boîtes de vitesses cycloïdales mono-étage couvrent 30:1 à 300:1.
- Spécifier la tolérance au jeu Basé sur les exigences de précision du positionnement. Pour des applications robotiques de haute précision, visez un contrecoup en dessous de 3 minutes d’arc (0.05 degrés), selon Arctos Robotics.
- Calculer les exigences de rigidité torsionnelle Basée sur la charge et la déflexion acceptable sous couple maximal.
- Définir le couple continu et le couple maximal pour l’application. Pour référence, la série GAM GCL de boîtes de vitesses cycloïdales robotiques offre un couple nominal de 167 à 4410 Nm sur toute sa gamme de tailles.
- Vérifiez les indices de vitesse — les boîtes de vitesses cycloïdales ont des vitesses d’entrée maximales qui ne doivent pas être dépassées.
- Confirmez les contraintes de taille et de poids pour l’enveloppe articulaire robotique.
- Sélection de la configuration de montage — flange, Arbre, ou les options à alésage creux doivent correspondre à la conception du joint.
- Évaluation de l’efficacité et du coût Compromis avec le cycle de travail de l’application.
Pour des conseils détaillés sur le processus de sélection, voir Comment choisir un réducteur cycloïdal.
Verdict final — Quand choisir Cycloïdal plutôt que Harmonique ou Planétaire
Choisissez le cycloïdal pour les robots à forte charge utile, Axes sujettes aux chocs, ou lorsque la longue durée de vie avec un entretien minimal est critique; Choisissez l’harmonique pour des bras de précision légers; Choisissez Planétaire pour l’état stationnaire, Applications sensibles au coût.
Trois règles décisionnelles résument les directives d’ingénierie:
- Choisir le cycloïdal lorsque: Le robot gère de lourdes charges utiles, L’articulation subit des charges de choc ou des inversions fréquentes de direction, ou l’application nécessite un jeu de jeu inférieur à 3 minutes d’arc avec une longue durée de vie.
- Choisir harmonique (Onde de déformation) quand: Le robot se situe dans la catégorie charge utile de 1 à 20 kg, Le poids est crucial, et l’application exige un retour de jeu quasi nul dans un boîtier léger.
- Choisissez planétaire quand: La charge est stable, Les événements de choc sont rares, La vitesse est élevée, et le coût initial est la contrainte principale.
La boîte de vitesses cycloïdale gagne sa place dans les articulations robotiques car elle résout le problème d’ingénierie le plus difficile du mouvement robotique: combinaison de haute réduction, Haute précision, et une grande durabilité dans un boîtier compact capable de résister aux abus réels des opérations industrielles.
Mingye conçoit et fabrique des réducteurs à roues à vent cycloïdaux et d’autres équipements de transmission de puissance dans sa propre usine équipée de CNC. Pour des conseils d’ingénierie spécifiques à la conception de votre articulation robotique, contactez l’équipe Mingye.
Partager sur les réseaux sociaux:


Contactez-nous
Dans cet article
Boîte de vitesses interne en caoutchouc: Lire le profil de chargement par lots, Pas seulement en kW moteur
22 octobre, 2026
Accouplement de boîte de vitesses industrielle chaude après alignement à froid: Que vérifier
22 octobre, 2026
Le mécanisme hydraulique de dérivation ne tourne pas: Moteur séparé, Défaillances des freins et de la boîte de vitesses
22 octobre, 2026
Modifications du gap de roulis du calendrier: Que doit accueillir l’accouplement de transmission?
22 octobre, 2026