


 Accueil /
Moteur à engrenages vs Servomoteur: Ce qui est idéal pour l’automatisation?
Moteur à engrenages à angle droit: Alimentation électrique correspondante, Vitesse variable et freinage
26 oct., 2026
Planification d’une installation de réducteur de biseau: Transformer les exigences de l’arbre en une configuration d’entraînement pratique
26 oct., 2026
Choisir une boîte de vitesses de grue en tête selon sa fonction de levage ou de déplacement
26 oct., 2026
Remplacement d’une boîte de vitesses à vis sans fin industrielle: Quoi garder et quoi réévaluer
25 oct., 2026
Pour la plupart des tâches d’automatisation à vitesse fixe et continu — convoyeurs, Mélangeurs, Des paliers, Manutention des matériaux — un moteur à engrenages est le choix le plus simple et le plus économique; pour un positionnement en boucle fermée avec une grande précision, comme le pick-and-place, CNC, ou robotique, Un servomoteur est nécessaire. Les facteurs décisifs sont la complexité du contrôle, Précision de positionnement, et comportement de couple à vitesse. Ce guide compare les deux technologies selon ces critères afin que vous puissiez associer la propulsion à la mission.
Points clés:
- Les moteurs à engrenages utilisent un contrôle en boucle ouverte et délivrent un couple continu à des vitesses fixes ou variables; Les servomoteurs utilisent un contrôle en boucle fermée avec un retour d’encodeur pour la position, Vitesse, et la précision du couple.
- Les servomoteurs excellent dans le positionnement — précision au micromètre et réponse en millisecondes — mais leur couple maximal est généralement limité à environ 1 % du cycle de travail, les rendant inadaptés aux charges lourdes continues.
- Les moteurs à engrenages maintiennent le couple tout au long du cycle de travail et sont plus simples à mettre en service et à entretenir; Les systèmes servo nécessitent un réglage, pièces de rechange plus complexes, et un investissement initial plus élevé.
- Règle de décision: Choisissez un moteur à engrenages pour un moteur fixe continu- ou service à vitesse variable; Choisissez un servomoteur lorsque la précision de positionnement en boucle fermée est la priorité.
Qu’est-ce qu’un moteur à engrenages?
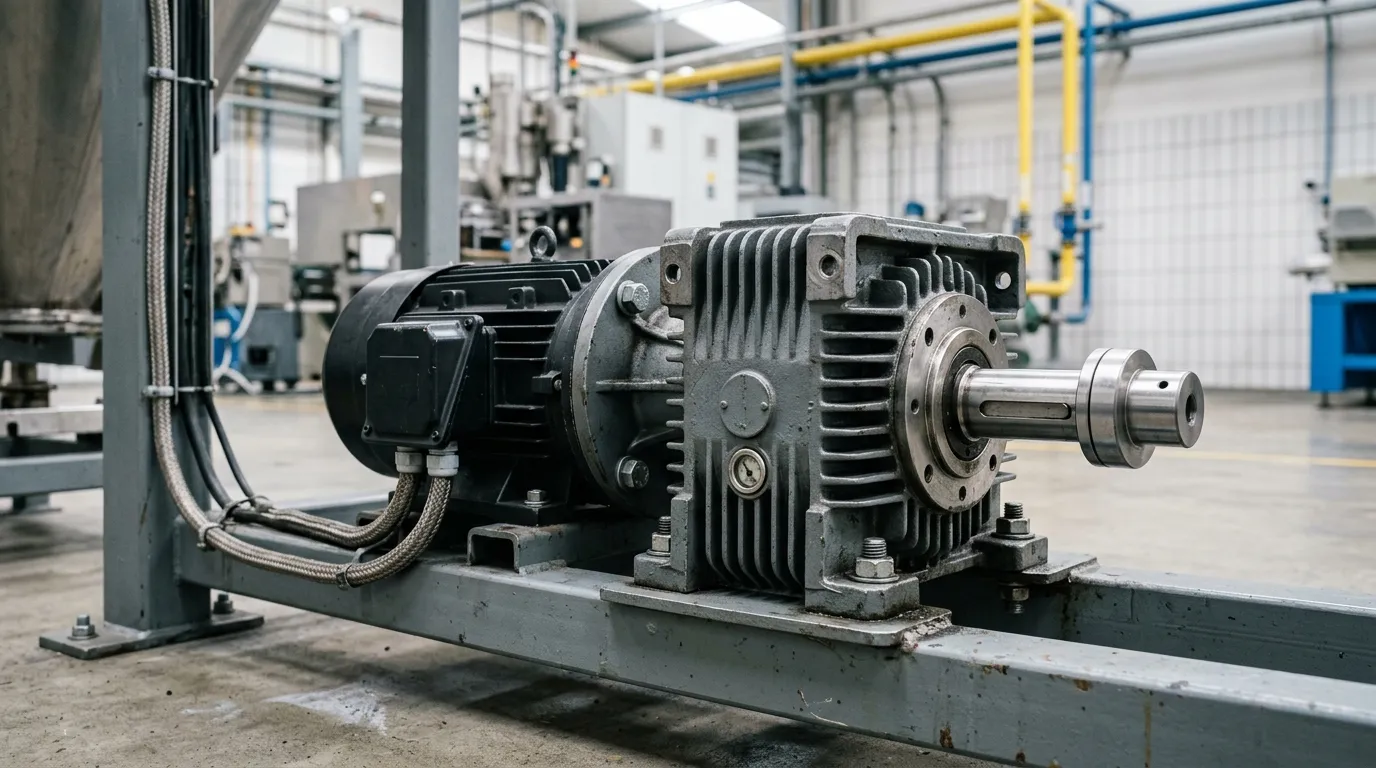
Un moteur à engrenages est un dispositif de puissance qui intègre un moteur électrique à un mécanisme de réduction d’engrenages pour fournir des vitesses basses, Puissance de couple élevée. Selon Target Hydraulics, Un moteur à engrenages "sorties basse vitesse, Puissance à couple élevé" en combinant le moteur avec un ensemble de réductions. La boîte de vitesses réduit la vitesse de sortie tout en multipliant le couple, permettant à un moteur relativement petit de faire pousser des charges lourdes.
Les moteurs à engrenages utilisent généralement un contrôle en boucle ouverte: Le moteur reçoit une commande pour fonctionner à une certaine vitesse, mais il n’existe aucun mécanisme de rétroaction pour vérifier la sortie réelle. Cela les rend simples, robuste, et bien adapté aux applications en continu où un positionnement précis n’est pas requis.
Un exemple courant est le Moteur à engrenages hélicoïdal, Largement utilisé pour le transport continu, Mixage, et manutention des matériaux. Si vous ne savez pas en quoi un moteur à engrenages diffère d’un simple moteur électrique sans étage de réduction, notre Moteur à engrenages vs Moteur électrique La comparaison explique la distinction.
Qu’est-ce qu’un servomoteur?
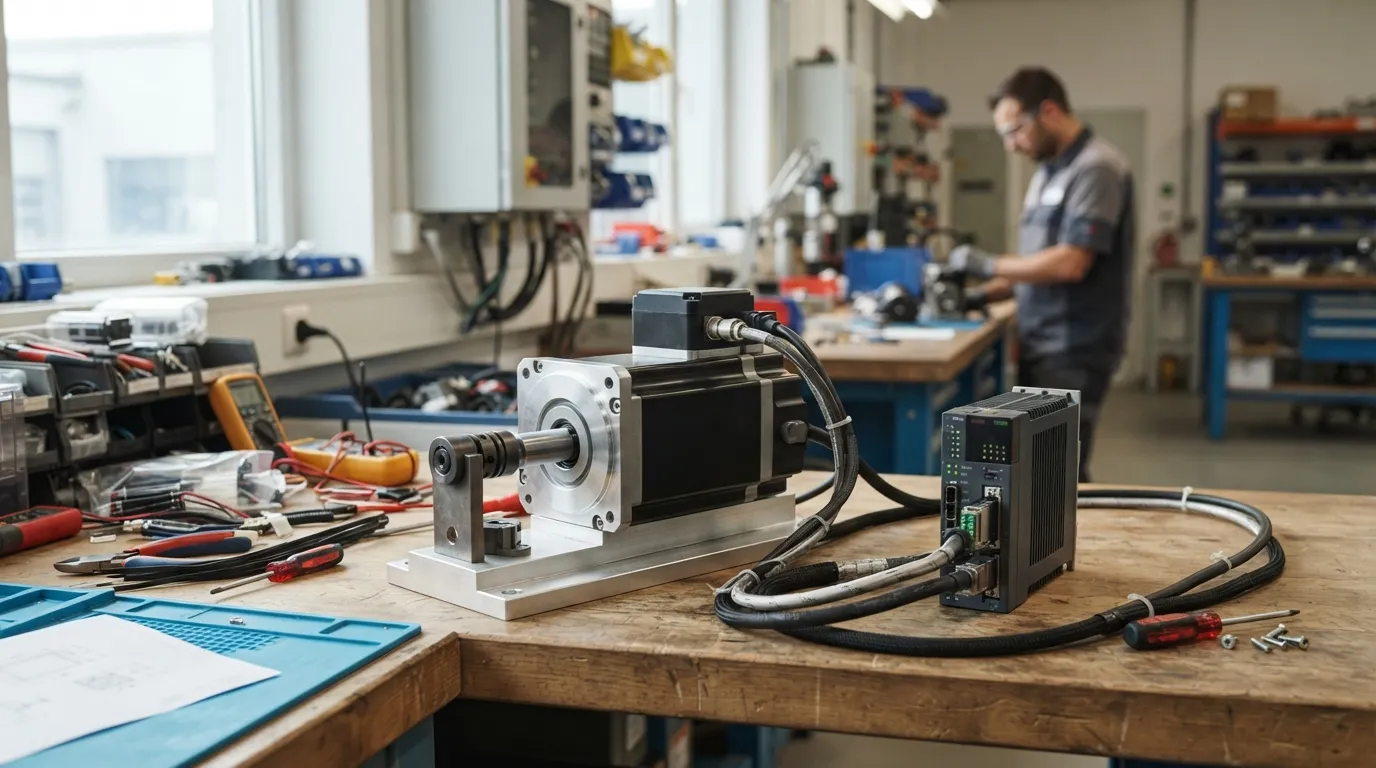
Un servomoteur est tout moteur électrique — généralement en courant alternatif ou sans balais en courant continu — intégré à un encodeur, Pilote, et le contrôleur pour assurer une position en boucle fermée, Vitesse, et le contrôle du couple avec retour en temps réel. Comme l’explique la ressource d’ingénierie de l’Université de Clemson, Un servomoteur est techniquement tout moteur doté d’un contrôleur en boucle fermée; Le terme désigne le système de contrôle, Pas une construction moteur spécifique.
Les servomoteurs prennent en charge trois modes de contrôle: Poste, Vitesse, et couple, selon Target Hydraulics. L’encodeur rapporte en continu la position réelle du rotor au contrôleur, qui la compare à la valeur commandée et corrige automatiquement toute déviation.
Les servomoteurs comportent généralement de 4 à 12 pôles (Produits ISL), ce qui contribue à leur large plage de vitesses et à leur réponse rapide. Cette architecture en boucle fermée permet la grande précision de positionnement que les applications d’automatisation telles que la robotique et les machines CNC exigent.
Moteur à engrenages vs Servomoteur: Comparaison côte à côte
Le tableau ci-dessous compare les moteurs à engrenages et les servomoteurs selon les critères les plus importants en automatisation: Méthode de contrôle, Précision de positionnement, Comportement du couple, Plage de vitesse, coût, Complexité, Entretien, et cycle de service.
| Critère | Moteur à engrenages | Servomoteur |
|---|---|---|
| Méthode de contrôle | Boucle ouverte (Aucun retour d’information) | Boucle fermée (Retour d’encodeur) |
| Précision du positionnement | Low; dépend de la stabilité de la charge et de la tension | Haut; Au niveau micrométrique |
| Comportement du couple | Couple continu sur tout le cycle de fonctionnement | Couple continu élevé; couple maximal limité à ~1 % du cycle de service |
| Plage de vitesses | Variable fixe ou limitée via VFD | Large plage de vitesses; couple constant sur toute la bande |
| Coût initial | Lower | Plus haut (Réglage du contrôleur de commande de moteur) |
| Complexité | Simple; Plug-and-play | Complexe; nécessite un réglage et une mise en service PID |
| Entretien | Simple; Usure prévisible de la boîte de vitesses | Encodeur, Entraînement, et maintenance de réglage; Plus de pièces de rechange |
| Cycle de service | Capacité de service continu (S1) | Idéal pour les interventions intermittentes, Duty dynamique |
Le point le plus important à retenir de cette comparaison est la différence dans l’architecture de contrôle. Les moteurs à engrenages fonctionnent en boucle ouverte: ils ne vérifient pas leur sortie par rapport à une commande. Les servomoteurs fonctionnent en boucle fermée: Ils vérifient en continu la lecture de l’encodeur par rapport à la position commandée, Vitesse, ou couple, et corriger toute erreur en temps réel.
Cette différence détermine tous les autres axes de comparaison — la précision, coût, Complexité, et l’ajustement de l’application.
Contrôle en boucle ouverte vs contrôle en boucle fermée — Quels changements dans la pratique?
Le contrôle en boucle ouverte signifie que le moteur reçoit une commande mais ne reçoit aucun retour sur son accomplissement. Le moteur fonctionne à une vitesse fixe, et toute variation due à la charge ou à la tension est simplement acceptée. Selon Target Hydraulics, La vitesse de sortie du moteur d’engrenages est affectée par les fluctuations de tension et les variations de charge, et il n’existe pas de compensation automatique pour la déviation de mouvement.
Contrôle en boucle fermée, en revanche,, utilise un encodeur pour vérifier en continu la position et la vitesse, correction automatique des écarts. C’est pourquoi les systèmes servomoteurs peuvent maintenir la précision même sous des charges variables.
Ce que cela signifie pour votre candidature:
- Boucle ouverte (Moteur à engrenages): Acceptable lorsque la variation de la vitesse de quelques pourcentages n’affecte pas la qualité du produit ou la sécurité du procédé.
- Boucle fermée (Servomoteur): Requise lorsque l’axe doit maintenir une position ou une vitesse précise, indépendamment des perturbations de charge.
Les servomoteurs nécessitent également un réglage pour stabiliser la boucle de rétroaction, selon Assun Motor. C’est une étape de mise en service qui ajoute du temps et nécessite une expertise technique — ce dont un moteur à engrenages n’a jamais besoin. Les moteurs pas pas fonctionnent également en boucle ouverte; voir notre Moteur à engrenages vs Moteur pas à pas Comparaison pour un côtoir associé.
Couple à vitesse: La différence de performance qui décide
Les moteurs à engrenages fournissent un couple continu pendant tout le cycle de travail, tandis que les servomoteurs fournissent un couple continu élevé mais limitent le couple maximal à environ 1 % du cycle de service. Cette distinction est l’aspect le plus souvent mal compris de la décision entre moteur d’engrenages et servo-moteur.
Un servomoteur peut fournir un couple de pic élevé pendant un bref instant — utile pour accélérer rapidement une charge ou surmonter un obstacle temporaire. Mais ce couple maximal ne peut pas être maintenu. Assun Motor affirme que le couple maximal du servomoteur est généralement limité à un cycle de travail de ~1 %, ce qui signifie que le moteur ne peut fonctionner qu’au couple maximal pendant une petite fraction de chaque cycle de travail avant de devoir revenir à un couple continu.
Pour une application nécessitant un couple soutenu et lourd — un convoyeur fonctionne 24h/24 et 7j/7, un mélangeur traitant un matériau visqueux, Un palan soulevant une charge constante — un moteur à engrenages est le meilleur choix car il délivre son couple nominal en continu sans surchauffer ni réduire la puissance.
Les servomoteurs offrent un avantage de couple: Ils maintiennent un couple constant sur une bande de vitesse plus large et peuvent fonctionner 2 à 4 fois plus vite que les moteurs pas à pas sans perdre de couple, selon les produits ISL. À l’échelle du hobby, un servo de même taille peut délivrer environ deux fois le couple de décrochage d’un moteur à courant continu à engrenages comparable (Pololu Forum), Mais ce ratio ne se traduit pas directement dans les comparaisons industrielles de tâches continues.
La règle pratique: si votre charge exige un couple continu à une vitesse fixe ou à variation lente, Un moteur à engrenages est généralement plus petit, moins cher, et plus fiable qu’un système servo conçu pour le même couple continu — car le servo devrait être nettement surdimensionné pour maintenir le couple maximal dans sa limite de cycle de service.
Comparaison des coûts: Ce pour quoi vous payez vraiment
Les moteurs à engrenages coûtent moins cher au départ, ne nécessite aucun accordage, et ont des pièces de rechange plus simples; Les systèmes servo coûtent nettement plus cher car le moteur nécessite un entraînement, controller, encodeur, et le temps de mise en service — une différence totale de coût de possession qui croît avec la taille du système.
La différence de coût comporte trois composantes:
1. Coût initial de l’achat. Les moteurs à engrenages alternatifs sont adaptés aux tâches simples et sont généralement moins chers; Les servomoteurs offrent un contrôle dynamique mais à un prix plus élevé (Promenade Wanshsin). L’écart s’élargit car un servomoteur ne peut pas fonctionner seul — il nécessite un entraînement et un contrôleur correspondants.
2. Mise en service et réglage. Un système servo nécessite une configuration et un réglage PID pour stabiliser la boucle de rétroaction (Moteur Assun). C’est un temps d’ingénierie qu’un moteur à engrenages ne consomme jamais. Pour une usine avec une expertise limitée en automatisation, Ce coût peut être important.
3. Coûts de maintenance et de cycle de vie. Les moteurs à engrenages présentent une usure prévisible de la boîte de vitesses et des pièces de rechange simples. Les systèmes servo comportent plus de composants — encodeur, Entraînement, Câbles, paramètres de réglage — qui peuvent échouer ou dériver. L’inventaire des pièces détachées et le temps de diagnostic sont plus élevés.
Pour un fabricant constructeur construisant une machine avec plusieurs axes, La différence de coût se compose. Si l’application ne nécessite pas réellement un positionnement en boucle fermée, Choisir des servomoteurs signifie payer pour une capacité que la machine n’utilisera jamais. Si vous évaluez des moteurs à engrenages pour une nouvelle gamme de produits, notre Guide d’achat de moteur réducteur pour OEM aborde les considérations de spécifications et d’approvisionnement en détail.
Quelles applications nécessitent quel moteur?
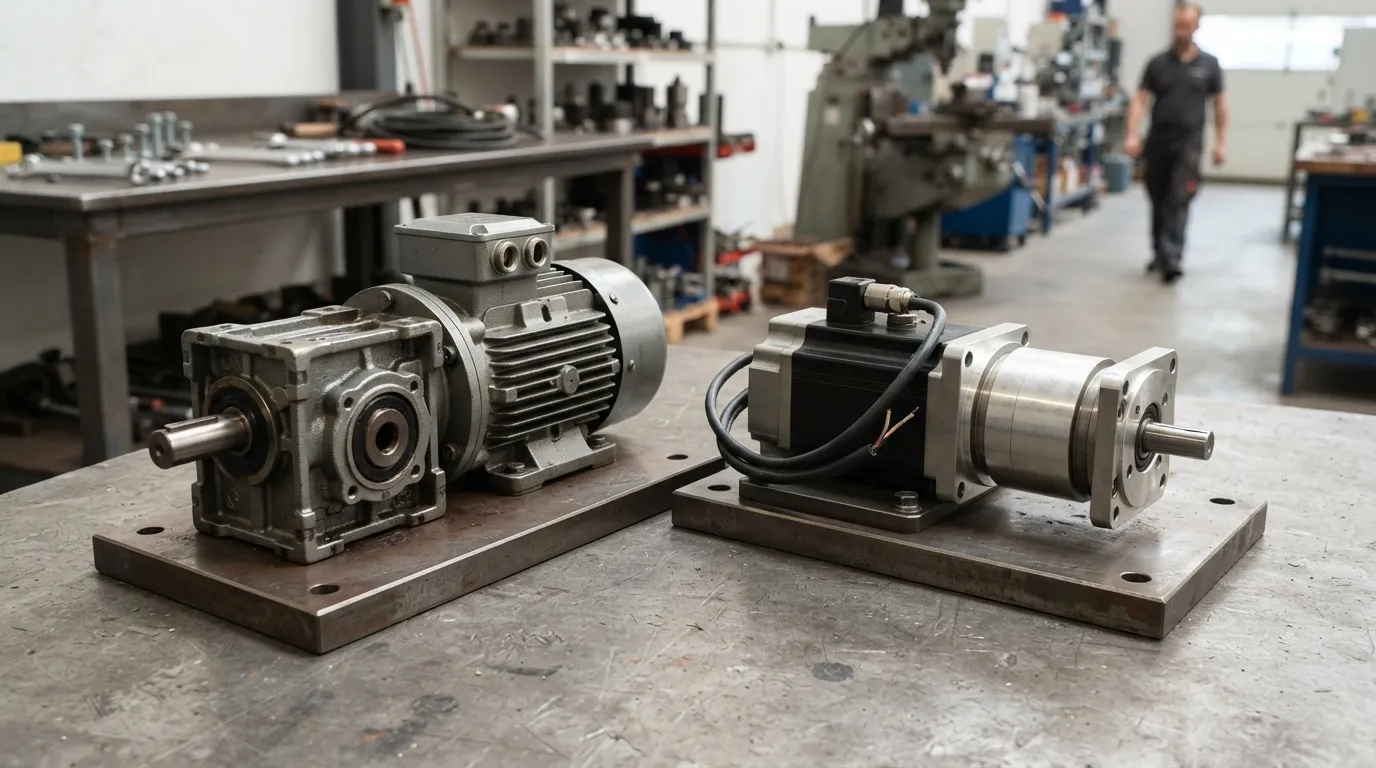
Fixé continu- ou un service à vitesse variable avec de faibles exigences de positionnement oriente vers des moteurs à engrenages; Positionnement dynamique, démarrages et arrêts rapides, et des points de haute précision pour les servomoteurs.
Le tableau ci-dessous associe les applications industrielles courantes à la technologie qui convient le mieux.
| Application | Moteur à engrenages | Servomoteur |
|---|---|---|
| Convoyeurs / manutention des matériaux | ✔ Meilleur choix | ✘ Sur-ingénierie |
| Mélangeurs / agitateurs | ✔ Meilleur choix | ✘ Sur-ingénierie, coût |
| Hisses / treuils | ✔ Meilleur choix (Service continu) | △ Possible, Mais limites de couple maximal |
| Emballage (Remplissage/Scellement) | △ Possible | ✔ Meilleur choix (Positionnement dynamique) |
| Robots pick-and-place | ✘ Faible précision | ✔ Meilleur choix |
| Machines CNC | ✘ Aucune précision de positionnement | ✔ Meilleur choix |
| Rotateurs de soudure | ✔ Meilleur choix (Rotation continue) | △ Possible, coût inutile |
Avant de comparer ces deux technologies en détail, Il vaut la peine de revoir le processus plus large de Choisir un moteur électrique industriel, qui couvre les familles de moteurs, Cycles de service, et les considérations d’enceinte qui s’appliquent quel que soit le type de contrôle.
La règle de décision: Servo pour le positionnement, Moteur à engrenages pour service continu
Utilisez un servomoteur lorsque vous avez besoin d’une précision de positionnement en boucle fermée; Utiliser un moteur à engrenages pour une continuité fixe- ou service à vitesse variable. Cette règle couvre environ 90 % des décisions d’automatisation industrielle.
Pour l’appliquer de manière systématique, Suivez ces cinq étapes:
Étape 1: Déterminez si votre axe nécessite un retour en retour de position. Si la candidature nécessite de détenir un poste, Suivant un chemin précis, ou la synchronisation avec un autre axe, Un servomoteur est nécessaire. Si la charge doit simplement se déplacer à une certaine vitesse sans vérification de position, Un moteur à engrenages fonctionnera.
Étape 2: Évaluer le cycle de travail. Le fonctionnement continu — fonctionnant pendant des heures ou 24h/24 — favorise les moteurs à engrenages. Intermittent, Mouvements dynamiques avec des départs fréquents, arrêts, et les renversements favorisent les servomoteurs, ce qui peut exploiter leur capacité de couple de pic à court terme.
Étape 3: Calculer le couple à la vitesse. Déterminez le couple nécessaire à la charge à la vitesse de fonctionnement. Un servomoteur peut-il maintenir ce couple en continu? N’oubliez pas que le couple maximal du servo est limité à environ 1 % du cycle de service. Si la charge exige un couple continu et que le servo doit être surdimensionné pour le fournir, Un moteur à engrenages est probablement le meilleur choix d’ingénierie.
Étape 4: Comparer le coût total. Moteur additionnel, Entraînement, controller, Temps d’accordage, Pièces de rechange, et la maintenance prévue pour les deux options. Pour un seul axe de positionnement, Le coût du servo peut être justifié; pour un système de convoyeurs à 20 axes, C’est rarement le cas.
Étape 5: Vérifier les facteurs environnementaux. Considérez les exigences de lavage, Température ambiante, Classements d’enceinte, et l’espace disponible. Moteurs à engrenages, avec leur boîte de vitesses autonome, sont souvent plus faciles à spécifier pour des environnements industriels difficiles que les servomoteurs avec disques externes et encodeurs.
Quand les servomoteurs ont besoin d’une boîte de vitesses — et pourquoi cela est important
De nombreuses applications servo — robotique, Machines CNC, Tables de positionnement — associer le servomoteur à une boîte de vitesses planétaire de précision pour multiplier le couple, réduire l’inertie réfléchie, et associer le moteur à la charge. Cela ne signifie pas qu’un moteur à engrenages pourrait remplacer le servo; plutôt, C’est une pratique standard pour optimiser la performance des systèmes servo.
Une boîte de vitesses servo remplit trois fonctions:
- Torque multiplication: Un réducteur planétaire augmente le couple disponible à l’arbre de sortie, permettant à un servomoteur plus petit de conduire une charge plus lourde.
- Adaptation d’inertie: Le réducteur modifie l’inertie réfléchie de la charge visible par le moteur, ce qui améliore la réponse dynamique et la stabilité.
- Contrôle du contrecoup: Réducteurs planétaires de précision avec faible jeu de jeu (mesuré en minutes d’arc) Préserver la précision du positionnement du système servo.
Si votre application utilise un servomoteur, Le choix du réducteur est important. Mingye fabrique des réducteurs d’engrenages planétaires conçus pour des machines servo-actionnées, avec un engrenage de précision adapté aux applications de positionnement. Pour un examen plus approfondi des compromis entre les types de réducteurs, voir notre comparaison de Boîte de vitesses planétaire vs entraînement harmonique.
Avantages et limitations des moteurs à engrenages
Les moteurs à engrenages l’emportent sur la simplicité, couple continu, et le coût — mais ils manquent de précision de positionnement et ne peuvent pas corriger la variation de vitesse induite par la charge.
Avantages:
- Couple continu sur tout le cycle de travail (Hydraulique cible)
- Coût initial inférieur à celui des systèmes servo (Promenade Wanshsin)
- Contrôle simple en boucle ouverte; aucun réglage ou mise en service n’est nécessaire
- Entretien prévisible avec une usure simple de la boîte de vitesses
Limitations:
- Pas de retour en boucle fermée; La vitesse varie en fonction des fluctuations de charge et de tension (Hydraulique cible)
- Faible précision de positionnement — inadaptée aux applications nécessitant un contrôle précis de la position
- Réponse dynamique limitée comparée aux systèmes servo
Avantages et limitations du servomoteur
Les servomoteurs offrent une grande précision et une réponse dynamique — mais ils coûtent plus cher, besoin d’un réglage, et leur couple maximal est limité à environ 1 % du cycle de service.
Avantages:
- Précision en boucle fermée au niveau micrométrique (Hydraulique cible)
- Temps de réponse au niveau de la milliseconde (Hydraulique cible)
- Trois modes de contrôle: Poste, Vitesse, et couple (Hydraulique cible)
- Haute efficacité électrique, typiquement 80–90 % (Produits ISL)
Limitations:
- Nécessite un accordage pour stabiliser la boucle de rétroaction (Moteur Assun)
- Couple maximal limité à ~1 % du cycle de service (Moteur Assun)
- Coût plus élevé — moteur plus entraînement plus contrôleur (Promenade Wanshsin)
- Pièces détachées plus complexes et exigences de maintenance
Questions fréquemment posées
Quelles sont les principales différences entre un moteur à engrenages et un servomoteur?
Les quatre principales différences sont la méthode de contrôle, Précision de positionnement, Comportement du couple à la vitesse, et coût. Les moteurs à engrenages utilisent un contrôle en boucle ouverte avec une précision moindre et un coût moindre; Les servomoteurs utilisent un contrôle en boucle fermée avec une grande précision et un coût plus élevé. Les moteurs à engrenages délivrent un couple continu, tandis que les servomoteurs limitent le couple maximal à environ 1 % du cycle de service.
Quels sont les inconvénients de l’utilisation d’un servomoteur?
Les servomoteurs coûtent plus cher, nécessite un réglage PID pendant la mise en service, et ont un couple de pic limité à environ 1 % de cycle de travail. Ils ont aussi plus de composants — encodeur, Entraînement, contrôleur — qui peut tomber en panne ou dériver, ce qui entraîne des pièces de rechange et un entretien plus complexes comparé à un moteur à engrenages.
Quels sont les trois types de servomoteurs?
Les servomoteurs sont généralement classés par type de courant: Moteurs servomoteurs à courant alternatif, Moteurs servomoteurs à courant continu, et sans balais DC (BLDC) Moteurs servomoteurs. Les trois utilisent un contrôle en boucle fermée avec retour d’encodeur. La classification est importante pour le choix car les servos AC offrent généralement une puissance plus élevée et un fonctionnement plus fluide à grande vitesse, tandis que les servos DC sont plus simples à piloter.
Un servomoteur a-t-il besoin d’un codage?
Les servomoteurs ne nécessitent pas de programmation traditionnelle, Mais le lecteur ou le contrôleur doit être configuré et réglé — souvent via un logiciel — pour stabiliser la boucle de rétroaction et correspondre aux caractéristiques de charge. C’est une étape de mise en service, Pas le développement logiciel. Le processus d’accordage ajuste les paramètres PID pour que le moteur réponde sans oscillation ni dépassement.
Comment choisir entre un moteur à engrenages et un servomoteur?
Utilisez la règle de la décision en cinq étapes: Déterminez si votre axe nécessite un retour de position, Évaluer le cycle de travail, calculer le couple à la vitesse, Comparez le coût total, et vérifier les facteurs environnementaux. Si vous avez besoin d’une précision de positionnement en boucle fermée, Choisissez un servo; pour le continu fixé- ou service à vitesse variable, Choisissez un moteur à engrenages.
Si votre application indique un moteur à engrenages — transport continu, Mixage, Hissage, ou manutention des matériaux — Mingye fabrique R, S, K, et des moteurs à engrenages de la série F avec usinage CNC interne et personnalisation OEM des dimensions et rapports de montage. Si votre axe nécessite un servomoteur associé à une boîte planétaire de précision, Les réducteurs planétaires de Mingye sont conçus pour la fonction servo. Contactez notre équipe d’ingénierie pour vous faire connaître votre couple, Vitesse, et les données sur le cycle de service pour une recommandation sans engagement.
Partager sur les réseaux sociaux:


Contactez-nous
Dans cet article
Moteur à engrenages à angle droit: Alimentation électrique correspondante, Vitesse variable et freinage
26 oct., 2026
Planification d’une installation de réducteur de biseau: Transformer les exigences de l’arbre en une configuration d’entraînement pratique
26 oct., 2026
Choisir une boîte de vitesses de grue en tête selon sa fonction de levage ou de déplacement
26 oct., 2026
Remplacement d’une boîte de vitesses à vis sans fin industrielle: Quoi garder et quoi réévaluer
25 oct., 2026